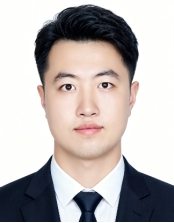
一、 个人基本情况
刘旭,男,辽宁石油化工大学讲师,硕士生导师,中共党员,大连理工大学机械电子工程专业博士,从事胃肠道胶囊机器人结构设计及模态转换机理、动力学稳定性及控制策略研究。主持辽宁省教育厅高校基本科研项目青年项目1项,参与国家自然科学基金面上项目2项,校企合作项目3项。发表学术论文10余篇,授权发明专利9项。
二、学习、工作经历
2025.11-至今 辽宁石油化工大学 讲师
2018.09-2025.07 大连理工大学 博士研究生 机械电子工程
三、研究方向
1. 机器人技术2. 胃肠道胶囊机器人3. 机器视觉与姿态控制4. 磁控技术研究,5.石化产业装备控制及检测。
四、研究生招生专业
机械工程(学硕)及机械(专硕)专业
五、主要科研项目
1.辽宁省教育厅高校基本科研项目青年项目(LJ212610148016): 分体式球形胶囊磁驱随动定轴效应与视觉姿态检测研究, 2026.07-2029.06, 主持
2.辽宁石油化工大学人才引进科研启动经费(2025XJJL-041):新型胃肠道胶囊机器人磁驱机制研究,2025.11-2030.11, 主持
3. 国家自然科学基金面上项目(61773084):欠驱动胶囊机器人多模态转换机理与万向旋转磁场正交变换控制策略,2018.01–2021.12,参与
4. 国家自然科学基金面上项目(62173059):电磁变刚度柔性万向球形手腕旋转定轴机理及解耦控制方法,2022.01–2025.12,参与。
六、代表作
论文:
[1] Liu X, Zhang Y, et al. Posture Detection of Dual-Hemisphere Capsule Robot Based on Magnetic Tracking Effects and ORB-AEKF Algorithm.[J] Micromachines. 2025, 16(4), 485. (SCI,2 区)
[2] Liu X, Zhang Y, et al. Multimodal Conversion of a Magnetic Navigated Dual Hemisphere Capsule Robot based on Self-standing Characteristics[J].Journal of Mechanical Science and Technology. 2024, 38(9): 5087-5096. (SCI,3 区)
[3] Zhang Y, Liu X, et al. Design and implementation of a highly integrated dual hemisphere capsule robot[J]. Biomedical Microdevices. 2022, 24(1): 1-11.( SCI,2 区)
[4] Zhang Y, Liu X, et al. Dynamic tracking effect of a magnetic navigated dual hemisphere capsule robot[J]. Robotica. 2022,40 (12) , 4586-4603( SCI,3 区)
[5] Zhang Yonghsun, Yang Huiyuan, Yang Damin, Liu Xu. Polynomial Profile Optimization Method of a Magnetic Petal-shaped Capsule Robot [J]. Mechatronics, 2020,65: 102309. (SCI)
[6] Yang Huiyuan, Zhang Yongshun, Liu Zhenhu, Liu Xu, Liu Guanxi. Posture Dynamic Modeling and Stability Analysis of a Magnetic Driven Dual-spin Spherical Capsule Robot [J]. Micromachines, 2021, 12(3): 238. (SCI)
[7] 刘旭,贾光政,等.单片机控制小型锥面密封副研配装置研制[J].机床与液压,2017,45(08):169-172.(中文核心)
[8] 张永顺, 纪璇, 刘旭, 刘冠喜, 刘振虎. 磁驱动双半球胶囊机器人滚动动态性能研究[J]. 机械工程学报, 2022, 58(01): 10-18. (EI)
[9] 张永顺, 王智博, 刘旭, 杨慧远. 磁控双半球胶囊机器人姿态的图像检测方法[J]. 华中科技大学学报 (自然科学版), 2020,48(10): 14-19. (EI)
[10] 张永顺, 田丰, 王智博, 杨慧远, 刘旭. 双半球型胶囊机器人弯曲肠道内视觉导航方法[J]. 机械工程学报,2020,56(07): 27-34. (EI)
[11] 潘光绪, 贾光政, 边颖聪, 刘旭, 陈佳丽. 步进电机驱动六自由度并联运动平台设计[J].机电工程,2017,34(10):1117-1121.(中文核心)
[12] Yang Huiyuan, Zhang Yongshun, Liu Xu. Dynamic Characteristics Analysis of A Magnetically Driven Dual Hemisphere Capsule Robot by Eccentric Gravity Center [C]. 2020 5th International Conference on Automation, Control and Robotics Engineering (CACRE), 2020, Dalian. (EI会议)
发明专利:
[1] 张永顺, 刘旭, 杨慧远, 王智博, 田丰, 贾鹏志. 一种可无线传输图像的主被动双半球高集成胶囊机器人: 中国. 发明类别: 发明专利. 授权公告号: CN 109998457B [P], 授权日期: 2021.07.16.
[2] 贾光政,刘旭,侯永强,边颖聪,任永良,陶京.一种可实现横向与纵向加载的试验装置:中国.发明类别:发明专利. 授权公告号: CN106482942B [P], 授权日期:2018.09.04.
[3] 贾光政,刘旭,任永良, 侯永强, 边颖聪, 潘光绪. 一种具有定量加载功能的锥面密封副研配装置: 中国. 发明类别:发明专利. 授权公告号: CN105458869B [P], 授权日期:2017.08.29.
[4] 张永顺, 刘振虎, 刘旭, 杨慧远, 刘冠喜, 赵子豪. 一种空间万向均匀旋转磁场轴线方向的测量装置及测量方法: 中国. 发明类别: 发明专利. 授权公告号: CN 112345985B [P], 授权日期: 2021.09.24.
[5] 贾光政, 潘光绪,刘旭,任永良, 侯永强, 边颖聪. 液压驱动水压试验高压卸荷阀: 中国. 发明类别:发明专利. 授权公告号: CN105332966B [P], 授权日期:2017.03.21.
[6] 张永顺, 王智博, 赵晓东, 贾鹏志, 刘旭. 一种基于磁矢量误差标定图像的双半球胶囊机器人姿态检测方法: 中国. 授权公告号: CN 110327011B [P], 授权日期: 2021.04.20.
[7] 张永顺, 田丰, 王智博, 杨慧远, 刘旭. 一种双半球型胶囊机器人弯曲肠道内视觉导航方法: 中国. 发明类别: 发明专利. 授权公告号: CN 109620108B [P], 授权日期: 2021.04.20.
[8] 张永顺, 田丰, 王智博, 杨慧远, 刘旭, 杨振强. 一种双半球型胶囊机器人弯曲肠道内双图像视觉导航方法: 中国. 发明类别: 发明专利. 授权公告号: CN 109770836B [P], 授权日期: 2021.04.20.
[9] 贾光政, 任永良, 蔡永朋, 陈士朋, 刘文刚, 刘旭. 一种井下工具超高压水压试验安全防护装置: 中国. 发明类别:发明专利. 授权公告号: CN104535428B [P], 授权日期:2017.02.22.
七、联系方式
联系电话:18041150156
E-mail: syliuxu@yeah.net


